目标成品
产品定义
轮式机器人就是底盘自己会跑的那类——AGV、巡检车、配送车都算。它得自己看路、认路、躲人,少一样都跑不动。以前做这个,工控机跑感知、运动控制卡管插补、外面再挂个驱动箱,三大件拼一起,机柜塞不进底盘,成本压不下来。这套方案就两块板:UTX-RK3568JT 当大脑,管看路和决策;Motordrive.F446-S600 管电机,负责跑。两块板 CAN 一连,中轻型轮式机器人整机就能开做。
核心部件
主控用 UTX-RK3568JT,四核 A55 跑 SLAM 建图和路径规划,NPU 管视觉识别;CAN、RS-485 发指令,千兆网、USB、MIPI 直接接激光雷达、相机和 IMU,4G/5G 远程调度也没问题。电机这头是 Motordrive.F446-S600,STM32F446 的 FOC 驱动板,轮速、转向闭环控制,差速、阿克曼底盘都能用。量大的话,可以选 Core-RK3568JT 系列配自研底板走定制。
整机工作流程
上电自检,激光雷达先建图定位,NPU 认出障碍,主控规划好路线,速度指令从 CAN 发下去;F446 驱动板收到指令,FOC 闭环驱动电机开跑;超声波盯着近处障碍,有情况立马停。这中间还通过网络接任务、回传状态,日志留在本地。
产品功能
自主导航与定位
SLAM 建图、路径规划、实时定位,无轨导航跑复杂环境
视觉感知识别
NPU 端侧运行障碍识别、目标检测算法,视觉引导避障作业
FOC 电机闭环驱动
F446 驱动板磁场定向控制,速度、转矩双环调节,差速/阿克曼转向精准
多级安全防护
激光雷达+超声波+碰撞传感三层探测,障碍分级减速停机
多机调度协同
经网络接收调度指令,多机路径互让、交通管制,编队作业
状态监测远程运维
电压、电流、里程、电量实时采集,异常告警,日志可溯
产品优势
四核 A55 高算力
1.8GHz 四核承担 SLAM 与路径规划运算,多任务调度不卡顿
内置 1TOPS NPU
障碍识别、目标检测算法端侧运行,不占 CPU 资源,无需外挂算力单元
GPU 图形加速
Mali-G52 驱动交互界面渲染,HDMI、MIPI 多种显示接口按需选择
工业接口齐全
CAN、RS-485、USB、千兆网齐备,激光雷达、相机、驱动板一次接全
多模无线通信
4G/5G、WiFi 并存,远程调度与云端管理灵活组网
FOC 精准电机控制
F446 磁场定向算法,低速大扭矩、效率高发热小,续航占优
工业级宽温抗扰
宽温设计与 PCB 抗扰验证,车间粉尘颠簸环境稳定运行
ROS 生态原生适配
Linux 原生支持 ROS,导航栈直接部署,SDK 与驱动源码开放
应用场景
智能仓储与物流搬运
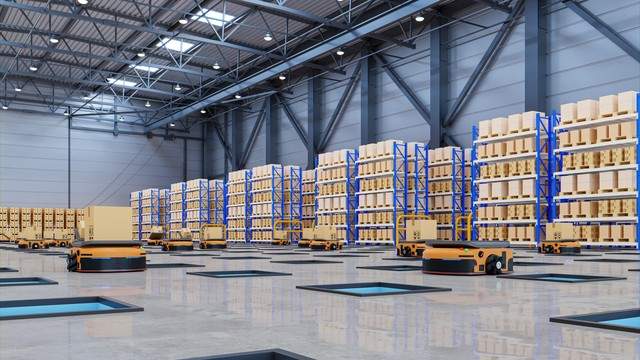
仓库 AGV 自动搬运、分拣、码垛,路径实时规划,多机协同调度
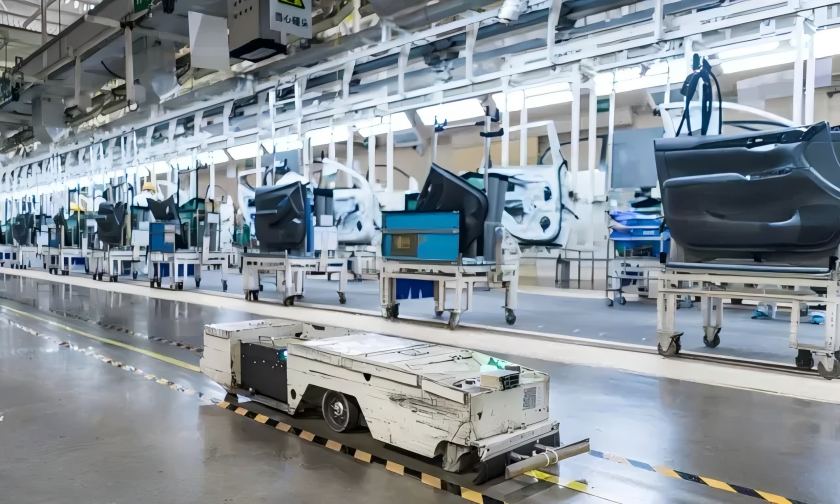
产线物料配送
车间物料按时按点配送,工序间流转自动化,人工转运环节压缩
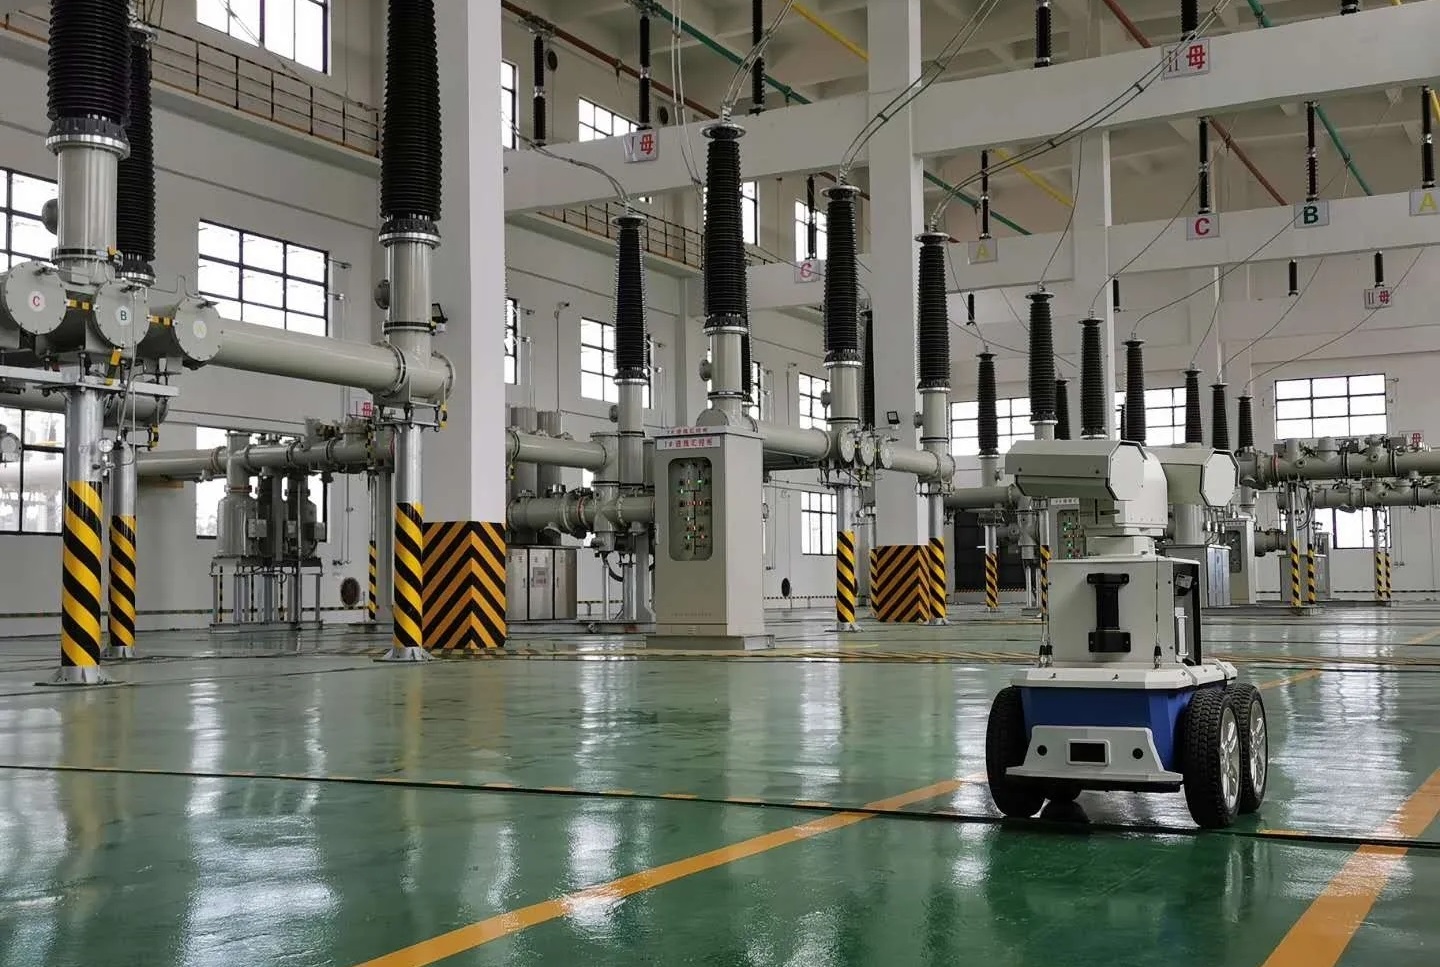
园区巡检与安防值守
电厂、厂区、园区定时巡检,异常自动识别上报,夜间值守替代人工
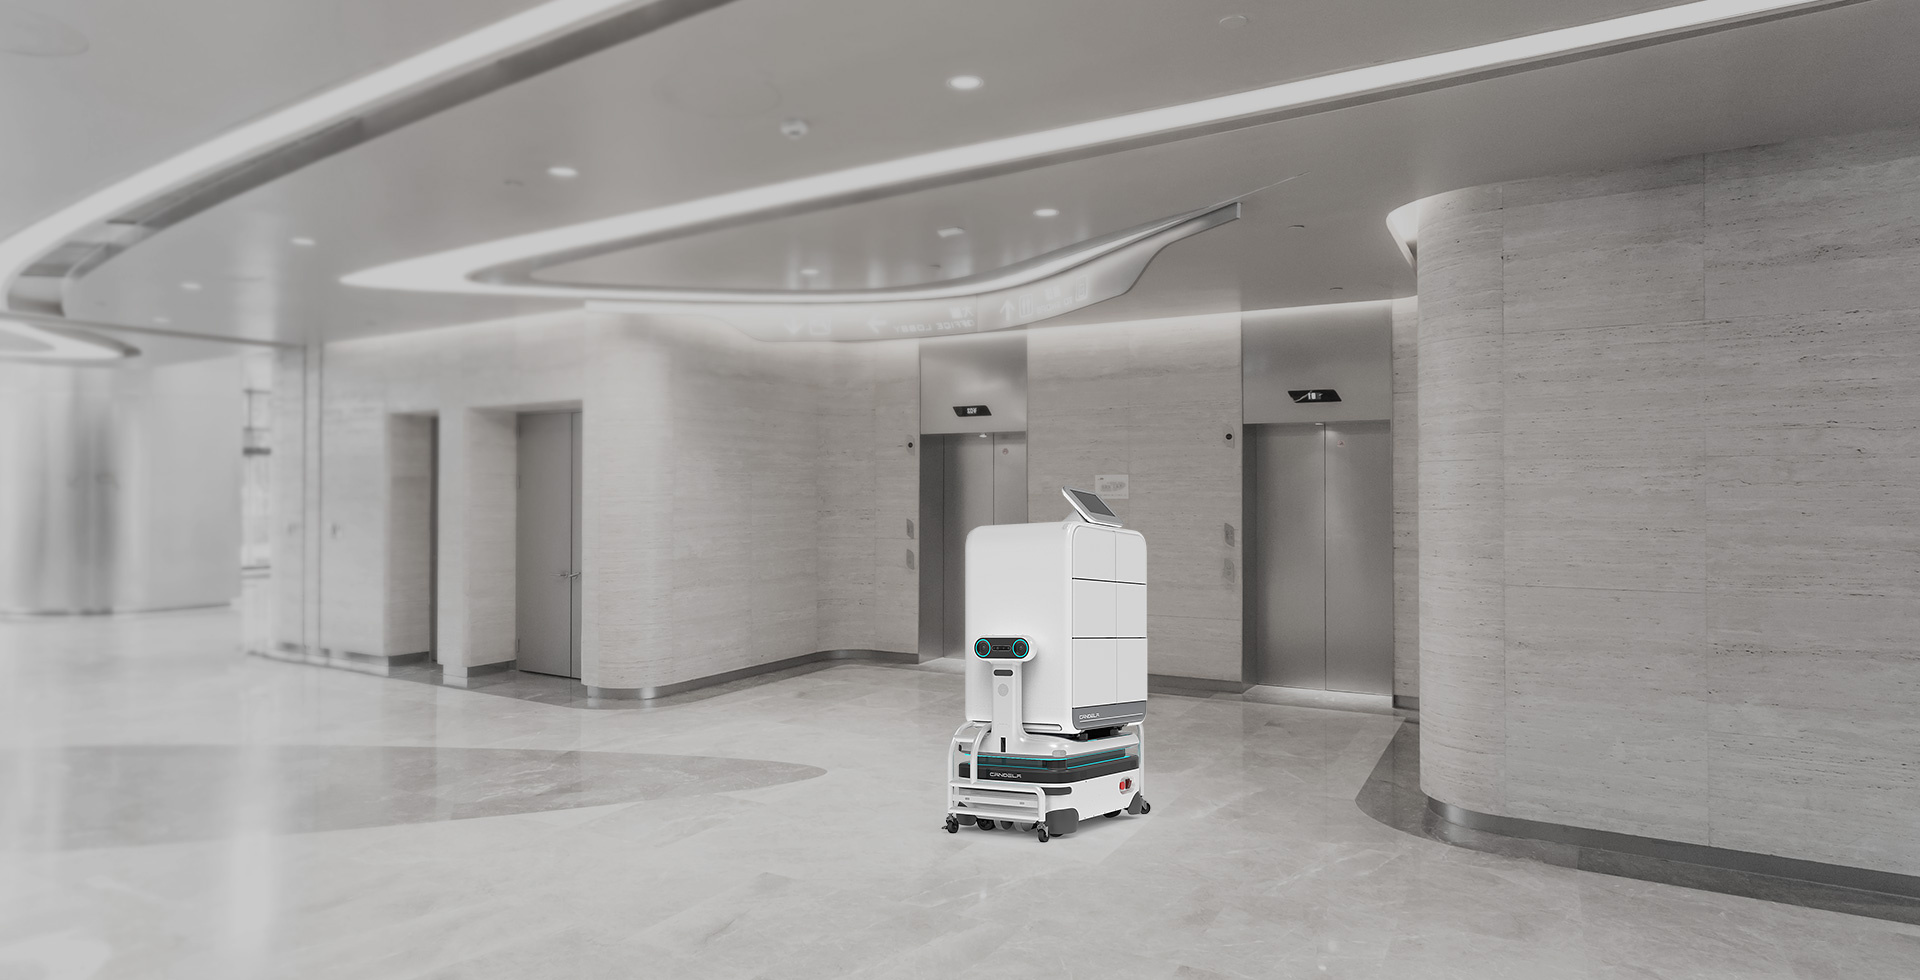
商业楼宇末端配送
酒店、餐厅、写字楼末端配送,室内导航精准,人机混行环境安全避让
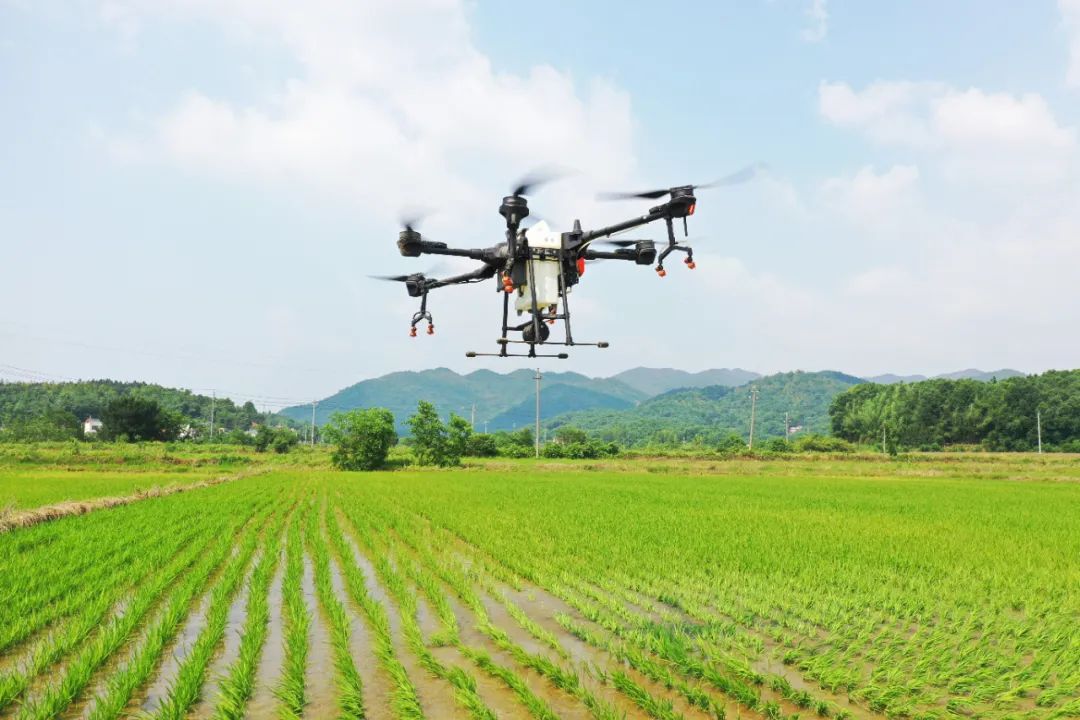
农业植保与田间作业
果园、大棚植保与巡检,田间复杂路面自主行走作业
高校科研与教学实训
ROS 导航算法验证、移动机器人控制实验与竞赛平台开发