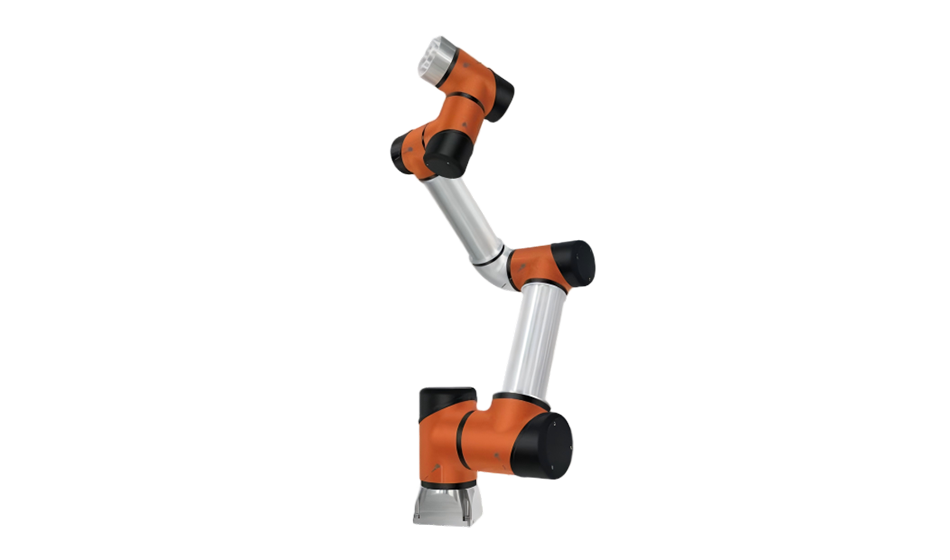
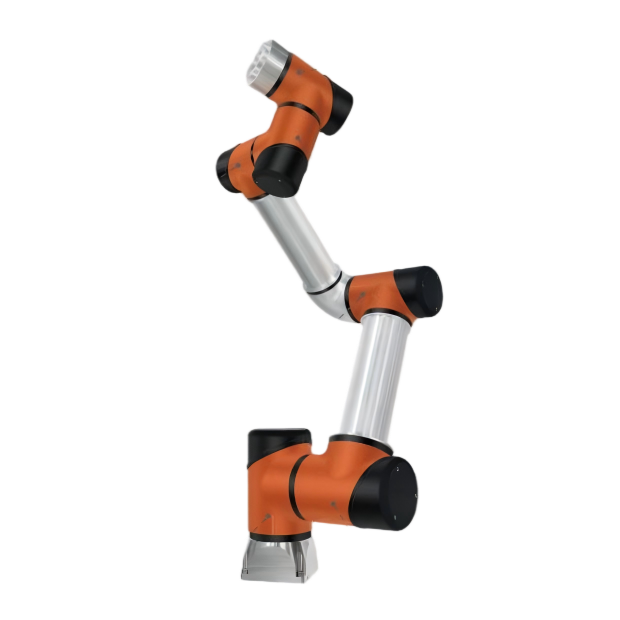
目标成品
产品定义
六轴工业机器人干的是工厂里的硬活——焊接、打磨、装配、上下料,精度、稳定、产线联动一样不能含糊。老方案工控机加运动控制卡拼装,机柜大、造价贵;普通嵌入式板又响应慢、接口少,六个关节同步跑不稳。这套用 Core-RK3568JT 核心板插 UTX-RK3568JT 底板,运动解算、轨迹规划、伺服控制、产线数据互通一把接住,做中小型六轴机器人整机。
核心部件
主控是 Core-RK3568JT-D4 核心板,四核 A55 跑运动解算和轨迹规划,NPU 管视觉,双通道 DDR4 带宽足,六轴插补解算和多路视觉数据一起跑不卡顿;插在 UTX-RK3568JT 底板上即插即用。底板这头接口管够:多路 CAN、RS-485 直连六台关节伺服,可扩 EtherCAT,位置力矩反馈实时回收做闭环;双千兆网、GPIO、ADC 接力传感器、安全开关和工位检测;外接工业触摸屏示教。底板还能按轴数、负载裁剪定制,换代升级只换核心板不动整机电路。
整机工作流程
上电自检,触摸屏上编程序、定工位;跑起来主控解算插补,指令走总线分给六台伺服闭环执行,限位、过载、急停全程盯着;NPU 推理视觉数据,坐标偏移实时修正轨迹;同时对接 MES、PLC,任务下来、状态回去,日志留本地。
产品功能
多轴插补轨迹控制
点位、直线、圆弧插补,奇异点规避,复杂空间姿态调得顺
六轴伺服闭环联动
六台伺服实时交互,位置力矩反馈闭环,重复定位精度稳
视觉引导作业
NPU 端侧跑视觉算法,工件定位、来料识别,无序件自动抓
力控柔顺工艺
末端力传感器信号接入,接触力实时微调姿态,去毛刺压装干得动
产线设备互联互通
对接 MES、PLC,任务下发、状态回传、数据上传一条链
示教编程与工艺存储
现场示教、离线程序导入,多套工艺换产快调,日志自动留存
产品优势
多核异构算力均衡
四核 A55+NPU+GPU,双通道 DDR4 吃带宽,上层跑规划视觉、底层管伺服调度,一板兼顾
工业接口齐全
CAN、RS-485、双千兆网、MIPI 齐备,可扩 EtherCAT,伺服相机传感器一次接全
多重运动保护
限位、过载、急停机制齐备,六关节运动安全可控
7×24 连轴转
RK3568J 工业级芯片、-20℃~60℃ 宽温,抗电磁干扰,焊接粉尘车间照常跑
软件生态成熟
Linux+ROS 兼容,配套 SDK 与驱动源码,开发调试周期短
核心板+底板两级架构
Core-RK3568JT-D4 管算力、UTX 底板管接口,算力换代换核心板就行,产线电路不用重动
国产化自主可控
核心硬件自主,深度软硬件定制,不受进口控制器供货周期限制
底板按需定制
按负载、轴数、工位裁剪接口与供电,新机开发旧机改造都接得住
应用场景
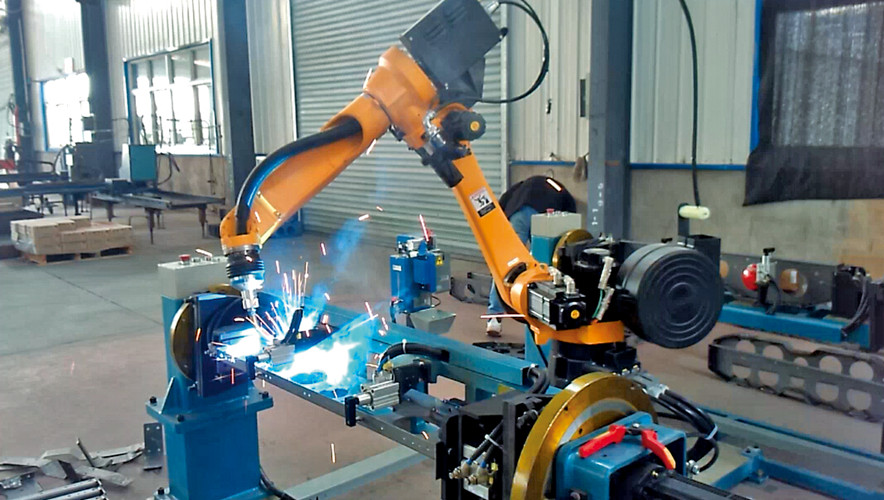
焊接作业
五金、汽车零部件焊接工位,弧焊点焊多角度连续焊,常态生产接得住
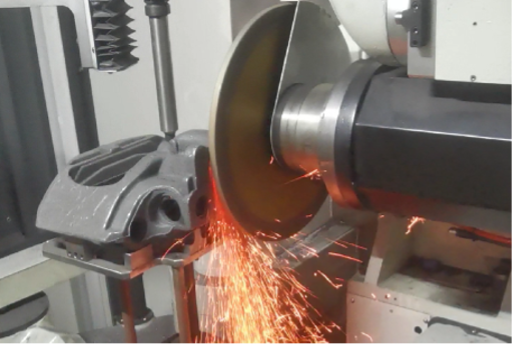
铸件打磨去毛刺
铸件打磨去毛刺 力控加持,铸件、金属外壳打磨去毛刺,替人工干高粉尘重活
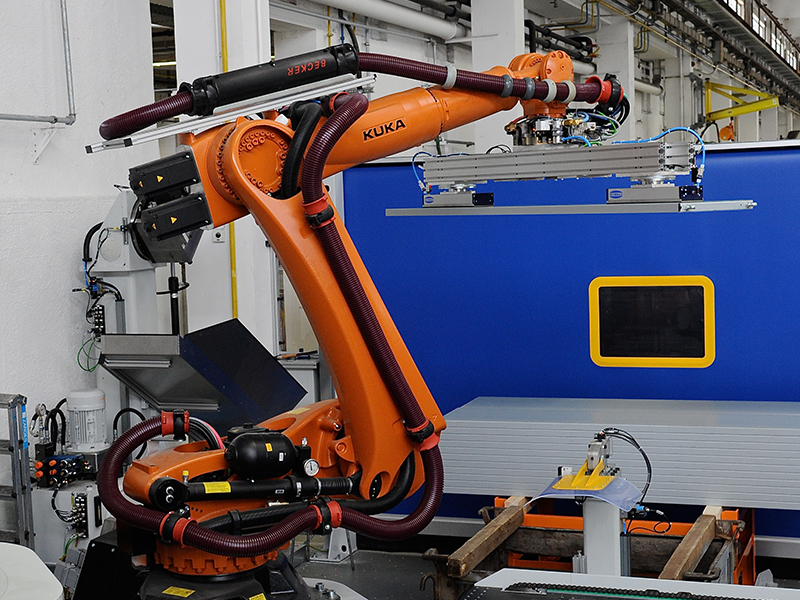
机床自动上下料
对接 CNC 数控机床,抓料上下料循环跑,机加车间无人化
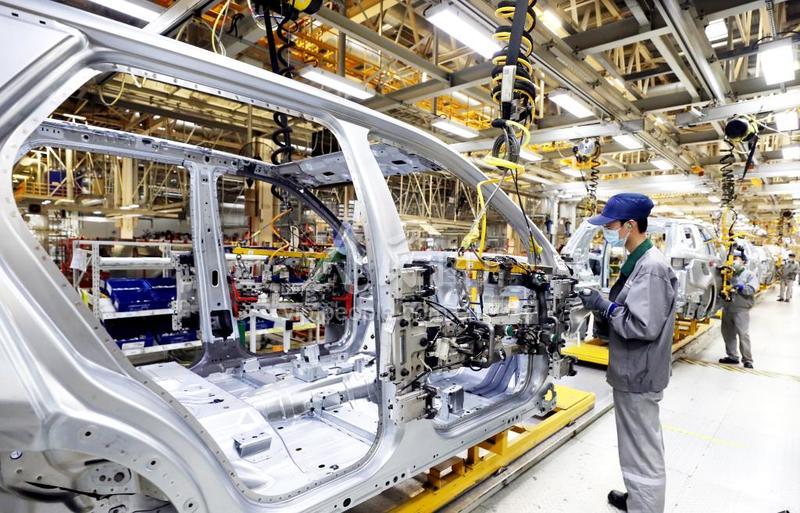
3C 与汽车零部件装配
电子配件、汽车小件组装,压装锁螺丝精度稳,良品一致性高
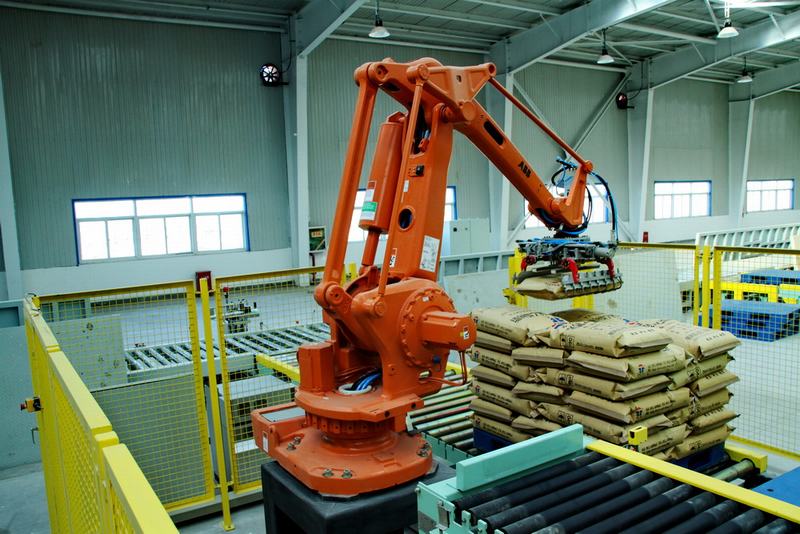
物料搬运与码垛
产线工件转运、简易码垛,替代人工重复搬运,中小工厂自动化流转
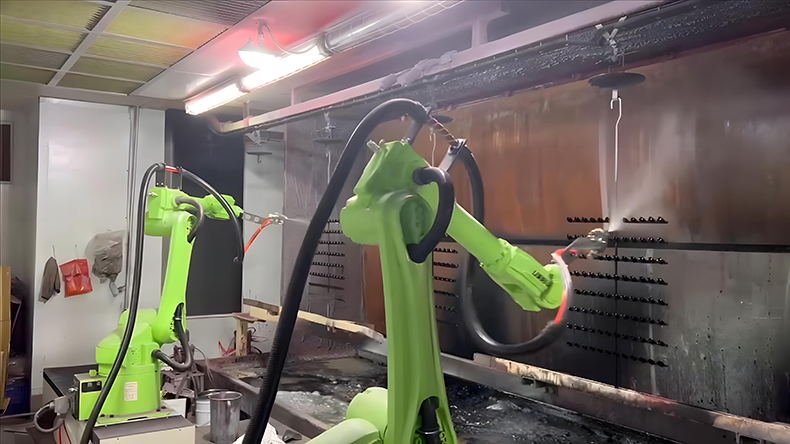
大件喷涂与涂胶
车身、钣金柜体等大件曲面喷涂涂胶,六轴轨迹连续覆盖、节拍稳定